GR00T 2 en resumen
En CoRL, el 9 de noviembre de 2026, NVIDIA presentó GR00T 2, un modelo abierto de acción mundial construido sobre Cosmos y entrenado con datos de robots y humanos, incluidas 100.000 horas de video egocéntrico. En la evaluación de NVIDIA alcanzó 71% de éxito promedio en 50 tareas con una demostración por tarea.
Qué cambió con GR00T 2
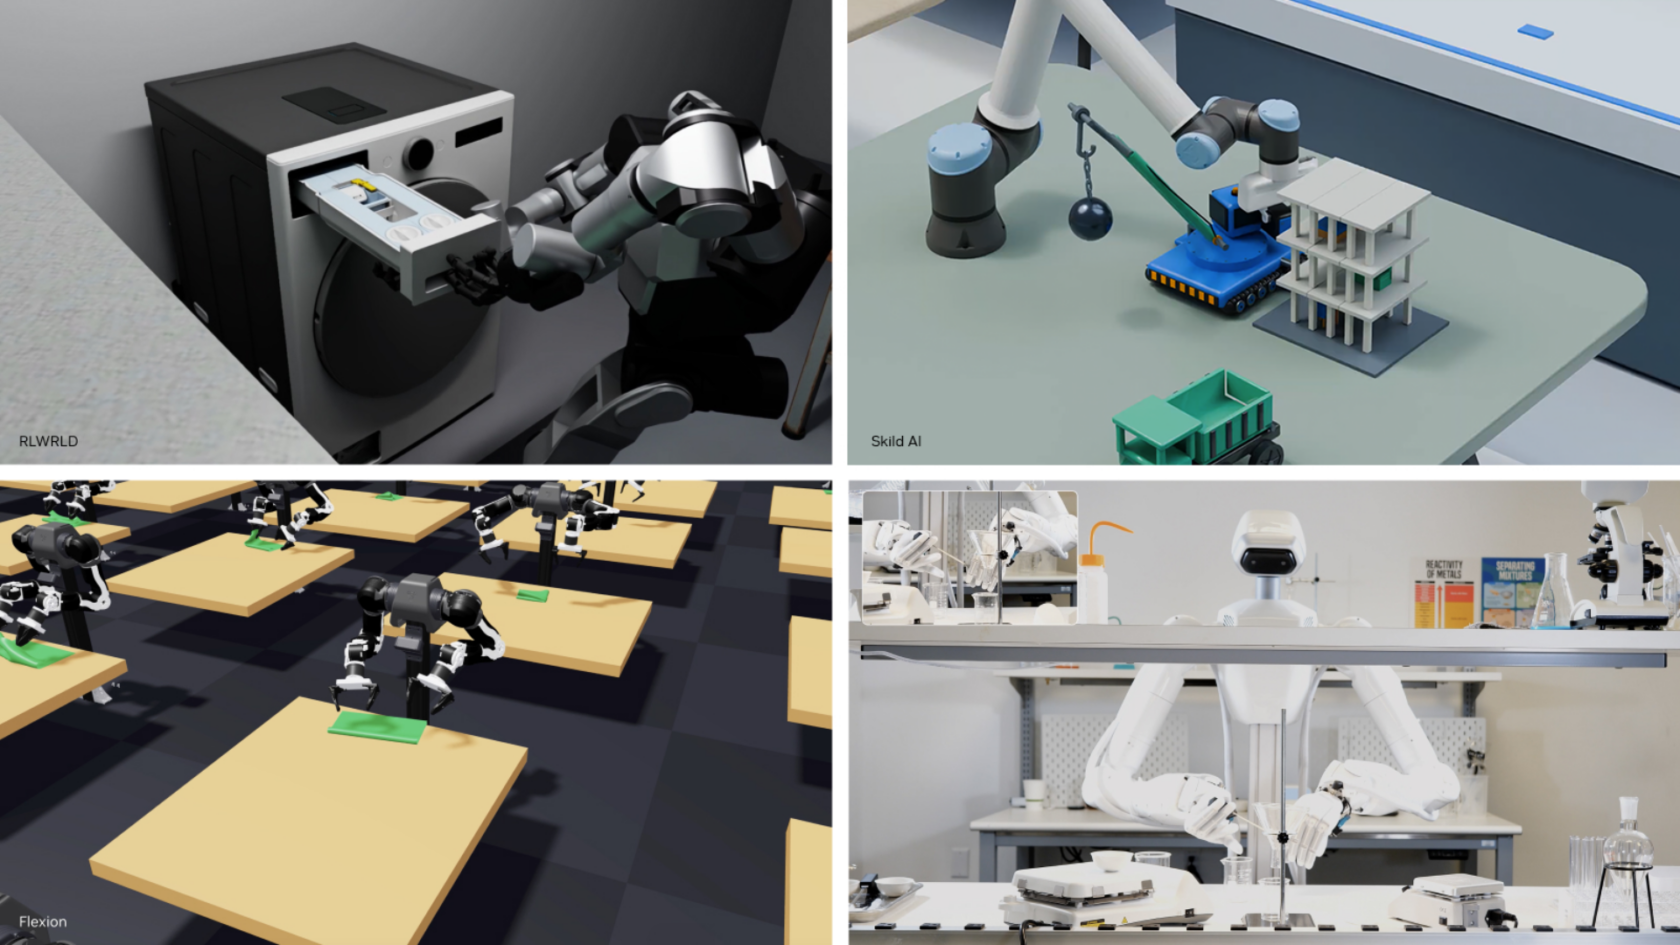
El 9 de noviembre de 2026, en la Conference on Robot Learning (CoRL) en Austin, Texas, NVIDIA presentó GR00T 2, un modelo abierto de frontera de acción mundial construido sobre NVIDIA Cosmos. Está entrenado con datos diversos de robots y humanos, incluidas 100.000 horas de datos egocéntricos humanos de código abierto de NVIDIA, y está pensado para enseñar a los robots manipulación diestra: alinear engranajes, conectar cables y ensamblar componentes pequeños. NVIDIA también publicó Isaac Lab 3.0, su marco abierto de aprendizaje robótico, junto con el marco de evaluación Isaac Lab-Arena y dos nuevos benchmarks abiertos, DexBench y VABAR.
En la propia evaluación de NVIDIA, GR00T 2 completó 40 de 50 tareas evaluadas al menos una vez sin demostraciones específicas de la tarea, alcanzó 71% de éxito promedio en las 50 tareas con una demostración por tarea, y 95% con cinco. Al 9 de noviembre de 2026, NVIDIA dice que el modelo está entre los tres mejores en todas las categorías de modelos de visión-lenguaje-acción y de acción mundial en los benchmarks RoboCasa365, RoboLab, RoboDojo y MolmoSpaces. Los agentes de IA pueden llamar la API del modelo y sus herramientas de apoyo para ejecutar habilidades en secuencia y recuperarse de errores. El anuncio no indica licencia, número de parámetros ni descarga de pesos, y no había pesos de GR00T 2 publicados en Hugging Face cuando lo comprobamos el 10 de noviembre de 2026.
GR00T 2 en cifras
Los valores provienen de la fuente enlazada en la fecha indicada. No son mediciones de IA Compa.
- Datos humanos egocéntricos de entrenamiento (NVIDIA)al · Fuente de Datos humanos egocéntricos de entrenamiento (NVIDIA): blogs.nvidia.com (se abre en una pestaña nueva)
- 100.000 horas
- Éxito promedio en 50 tareas, una demostración por tarea (NVIDIA)al · Fuente de Éxito promedio en 50 tareas, una demostración por tarea (NVIDIA): blogs.nvidia.com (se abre en una pestaña nueva)
- 71%
- Éxito promedio en 50 tareas, cinco demostraciones por tarea (NVIDIA)al · Fuente de Éxito promedio en 50 tareas, cinco demostraciones por tarea (NVIDIA): blogs.nvidia.com (se abre en una pestaña nueva)
- 95%
Dónde comparar GR00T 2
Clasificaciones independientes y recursos oficiales para comparar este modelo por tu cuenta. Las posiciones cambian con frecuencia; cada sitio muestra sus datos actuales.
Clasificaciones generales
Recursos oficiales
Por qué GR00T 2 importa para los negocios
Por qué importa: la IA física está pasando de las demostraciones de locomoción a la manipulación fina, el tipo de trabajo por el que las fábricas y los almacenes sí pagan. Foxconn ya aplica GR00T 2 a la automatización de fábricas para la fabricación de servidores, Siemens lo evalúa para casos de uso industriales y Nexuni lo prueba para la manipulación robótica de lavandería. Para las empresas de automatización, un modelo fundacional de robots abierto que aprende una tarea nueva con un puñado de demostraciones reduce el costo de pilotar robots en trabajos variados y de lotes pequeños.
Recibe Noticias de IA por correo
Noticias de IA verificadas, cada una con su fuente oficial, los lunes y jueves por la mañana. Agrega las noticias de última hora para enterarte de las más importantes en cuanto las publicamos.
Cada noticia enlaza su fuente oficial
Gratis, en español o en inglés
Date de baja con un clic, cuando quieras
Fuentes de esta noticia
- Practice Makes Precise: At CoRL, NVIDIA and Partners Reveal How Robots Rehearse Delicate Work in Simulation (se abre en una pestaña nueva)Oficial
NVIDIA Blog · blogs.nvidia.com
Última verificación: . IA Compa resume anuncios públicos para lectores de negocios. No tenemos relación con las empresas mencionadas. Confirma siempre los detalles, precios y disponibilidad con la fuente oficial.
- #robotics
- #world-action-model
- #open-model
- #physical-ai
- #isaac-lab
- #manipulation
- #cosmos